





Zu lernen, wie man einen Roboter trainiert, ist kein Softwareproblem mehr. Es geht vielmehr darum, menschliches Know-how zu erfassen, bevor eine alternde Belegschaft und mit ihr Jahrzehnte an Wissen in den Ruhestand gehen, das eher in den Händen einer Person als in irgendeinem Handbuch steckt. Physical AI und die kognitiven Roboter, die sie antreibt, dienen dazu, dieses Fachwissen zu bewahren.
Um kognitive Roboter folglich schnell mit großen Datenmengen zu versorgen, haben wir unsere NEURA Gyms ins Leben gerufen: ein globales Netzwerk physischer Trainingseinrichtungen, in dem jahrzehntelange menschliche Expertise in reale Trainingsdaten – und letztlich in skalierbare robotische Fähigkeiten – umgewandelt wird.
Wie ein Roboter trainiert wird: Die End-to-End-Pipeline für Physical AI
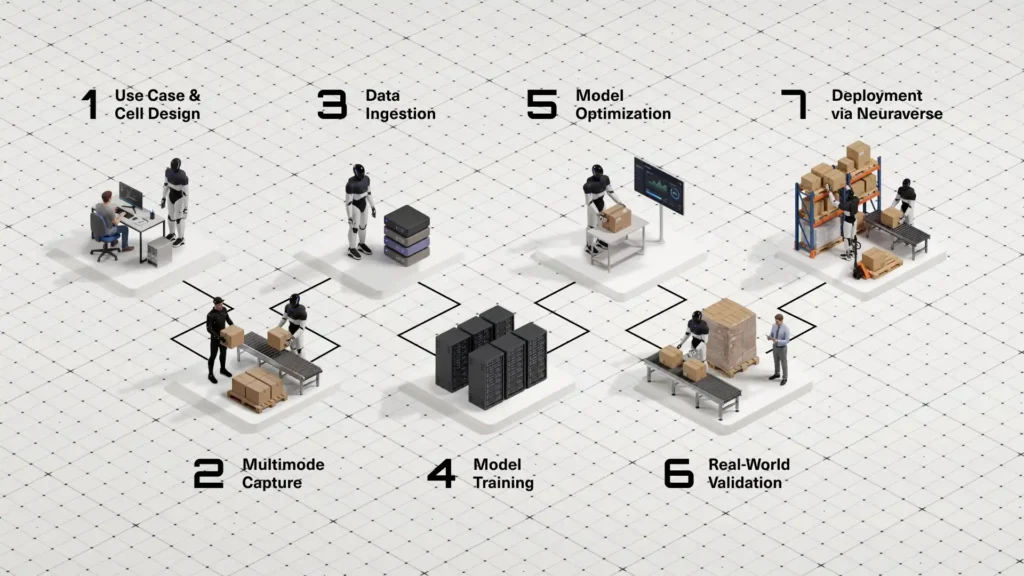
Was ist also tatsächlich erforderlich, um einen Roboter für eine echte Produktionsaufgabe zu trainieren? In den NEURA Gyms gliedert sich die Pipeline in sieben aufeinanderfolgende Phasen, die zusammen den Trainings- und Deployment-Zyklus bilden. Nachstehend wird erläutert, wie der Prozess funktioniert – von der ersten Definition eines Use Case bis zum validierten Skill im produktiven Einsatz:
1. Use Case & Cell Design definieren
Jedes Deployment beginnt mit einer Frage: Was genau soll der Roboter können? Sobald der Use Case definiert ist, wird das vorhandene Datenmaterial dahingehend bewertet, welche relevanten Daten bereits verfügbar sind, welche zusätzlichen Daten noch erhoben werden müssen und in welchen Umgebungen der Roboter später eingesetzt werden soll.
Für die Zelle stellen die Partner von NEURA ihre Werkzeuge, Vorrichtungen und Ausrüstung bereit und gewährleisten damit, dass die Aufgabe exakt ihren Spezifikationen entspricht. Damit wird alles, was der kognitive Roboter hier lernt, direkt auf die reale Anlage übertragbar. Diese Präzision zahlt sich später aus: Weil der Use Case klar definiert ist und die Zelle von Anfang an die exakten Bedingungen des Partners widerspiegelt, entsteht ein Skill, die passgenau auf eine spezifische Umgebung zugeschnitten ist. Das senkt das mögliche Deployment-Risiko erheblich.
2. Multimode Capture: Wie Roboter Erfahrungen aus der realen Welt sammeln
Dies ist der Teil des Robotertrainings, der unverzichtbar ist: Der Roboter muss die physische Welt aus erster Hand erlebt haben, bevor mit der Simulation oder dem Modelltraining begonnen werden kann. Diese Grundlage des Reinforcement Learnings wird im NEURA Gym durch drei sich ergänzende Methoden geschaffen:
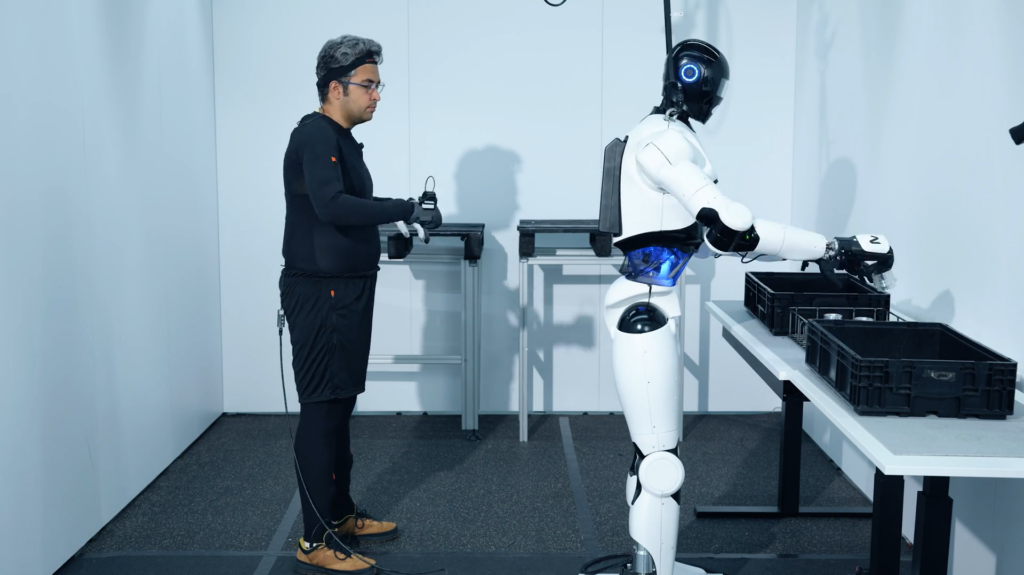
- Teleoperation: Ein menschlicher Operator trägt einen mit Sensoren ausgestatteten Datenanzug und führt die Aufgabe aus, während der kognitive Roboter jede Bewegung in Echtzeit spiegelt. Dabei werden sämtliche Sensordaten gleichzeitig erfasst: Posen, Kräfte, Kamerabilder, Tastdaten und Audio.
- Field Data Collection: Mitarbeitende der Partnerunternehmen von NEURA tragen während ihrer regulären Schichten Datenanzüge und erzeugen so reale Daten, die auf keine andere Weise gewonnen werden können. Dadurch lernen die verkörperten Systeme in einer echten Produktionsumgebung und können auf deren volle Komplexität und Variabilität reagieren.
- Simulation als Ergänzung: Zusätzlich wird die reale Datenerfassung durch Simulationen in einer virtuellen Umgebung ergänzt. Der Aufbau digitaler Zwillinge erweist sich dabei als besonders effizient und kosteneffektiv. Sie bilden die Grundlage jeder Simulation und sind ein exaktes Abbild des Roboters und seiner physischen Umgebung. So lassen sich alle Aktionen originalgetreu nachbilden, wodurch mögliche Fehlerquellen schneller identifiziert und in der realen Umgebung optimiert werden können.
3. Data Ingestion
Parallel dazu fließt allgemeines Wissen aus Large Behavior Models (LBMs) in das Trainingsmodell ein: Was ist ein Schraubenschlüssel? Was bedeutet „links“? Wie bewegt sich ein Mensch? Dieses Vorwissen verkürzt die Trainingszeit erheblich, ersetzt jedoch nicht die physische Erfahrung und löst Physical AI allein nicht vollständig.
Die meisten der heute verfügbaren Vision-Language-Action-Modelle werden mit Internetdaten trainiert und sind frame-basiert: Sie erfassen den aktuellen Moment gut, verfügen jedoch über kein Gedächtnis für das, was vor fünf Sekunden geschehen ist, und können nicht nachvollziehen, wie sich eine Aufgabe über die Zeit entwickelt. Deshalb entwickelt NEURA auf Basis dieses eingespeisten Wissens auch eigene Physical-AI-Foundation-Modelle, die auf ein Gedächtnis ausgelegt sind und Bildinformationen mit Tast- und Audiodaten kombinieren, statt sich allein auf visuelle Daten zu verlassen.
4. Model Training: Erfasste Daten in eine Roboterfähigkeit umsetzen
Die gesammelten Daten durchlaufen anschließend automatisierte Pipelines für Annotation, Kuratierung und Training, bis die Policy den geforderten Standard erreicht. Die Annotation erfolgt überwiegend über selbstüberwachte Methoden und Ground-Truth-Sensoren, die sowohl vom menschlichen Operator als auch vom Roboter getragen werden. Dies wird zusätzlich mit großen Vision-Language-Modellen kombiniert, die den Großteil der Daten automatisch labeln. Manuelles Labeling bleibt echten Edge Cases vorbehalten, was Kosten und Durchlaufzeit niedrig hält.
5. Model Optimization
Sobald ein funktionierendes Modell vorliegt, verschiebt sich der Fokus: Es geht nicht mehr nur darum, dass die Aufgabe erledigt wird, sondern dass sie zuverlässig gelingt. Jedes Mal und über alle Variationen hinweg. Das Team verfeinert das Verhalten des Modells in wiederholten Iterationen, passt Parameter an und trainiert bei Bedarf erneut, um Genauigkeit und Konsistenz zu schärfen.
Ein Großteil dieser Arbeit richtet sich auf Edge Cases: ungewöhnliche Griffe, Winkel, Lichtverhältnisse oder Objektvarianten, mit denen ein erstes Modell noch schlecht zurechtkommt, die in der Praxis aber häufig genug vorkommen, um relevant zu sein. Jede Schwachstelle wird identifiziert, gezielt durch Anpassungen oder zusätzliche Daten adressiert und erneut bewertet. Dieser Zyklus wiederholt sich, bis die Performance nicht nur im Durchschnitt, sondern über das gesamte Spektrum der geforderten Bedingungen hinweg stabil ist.
6. Real-world Validation
Das Modell wird mit dem Roboter im Loop getestet. Erfüllt die Policy den geforderten Standard nicht, ermittelt das Team, ob mehr Daten, eine besserer Daten-Qualität oder Anpassungen am Modell erforderlich sind. Dieser Zyklus wiederholt sich, bis die Policy bereit ist.
7. Deployment via Neuraverse.
Nach erfolgreicher Validierung wird der Skill des Roboters im Neuraverse veröffentlicht, damit der Partner sie nutzen und über seine gesamte Flotte ausrollen kann. Die Daten und trainierten Modelle bleiben dabei in seinem Besitz. Nichts wird geteilt, es sei denn, der Kunde entscheidet sich dafür, seinen Skill über den Neuraverse-Marketplace zu monetarisieren.
Vom trainierten Skill zur flottenweiten Fähigkeit
Die sieben Phasen machen aus der anfänglichen Frage, was ein Roboter können soll, einen validierten Skill, der in der Produktion zuverlässig läuft. Der Prozess funktioniert dabei unabhängig davon, ob es um das Sortieren von Paketen in einem Lager oder das Montieren von Bauteilen am Band geht. Folglich ist er wiederholbar und muss nicht jedes Mal von Grund auf neu aufgebaut werden.
Der eigentliche Vorteil zeigt sich erst nach dem Deployment: Ein einmal trainierter Skill bleibt nicht auf einen Roboter beschränkt. Er skaliert über eine gesamte Flotte kognitiver und humanoider Roboter und kann dank dem Neuraverse weit über einen einzelnen Standort hinaus erreichen. Genau das unterscheidet kognitive Roboter von konventioneller Automatisierung: Eine programmierte Maschine muss für jede neue Linie oder Aufgabe neu konstruiert werden, während ein intelligenter humanoider Roboter einfach einen neuen Skill herunterlädt und sich anpasst. Jeder im Gym trainierte Use Case zahlt auf die nächsten ein und macht sie schneller umsetzbar. So wird Physical AI von einer vielversprechenden Demonstration zur Produktion im großen Maßstab.
Bereit, mit Physical AI in die Führung zu gehen? In Europa, China und den USA entstehen derzeit neue Standorte und weitere werden weltweit folgen. Sichern Sie sich Ihre Trainingszelle und entwickeln Sie die Fähigkeiten, die ihren Wettbewerbsvorteil bestimmen bevor es andere tun.
